

Ingenieurs van het Massachusetts Institute of Technology (MIT) en Woods Hole Oceanographic Institution (WHOI) hebben een nieuwe techniek ontwikkeld die onderwaterrobots in staat stelt om door troebel water heen te ‘kijken’. De techniek combineert ‘de echolocatie van een dolfijn met het gezichtsvermogen van een zeeschildpad’, oftewel sonargegevens met camerabeelden in hoge resolutie. Door deze snel te combineren, kunnen onderwater in realtime gedetailleerde 3D-kaarten worden gemaakt.
Steeds vaker maken onderwaterrobotica het mogelijk om werkzaamheden onder water – zoals wetenschappelijk onderzoek, het inspecteren en repareren van infrastructuur, of het bergen van onontplofte zeemijnen – veilig(er) uit te voeren. Duikwerkzaamheden zijn immers risicovol, bijvoorbeeld waar het gaat om sluizen en stuwen. Vastzitten, bekneld raken, meegezogen worden door stroming: het zijn reële gevaren, en van tijd tot tijd komt het voor dat duikers bij zulke werkzaamheden om het leven komen.
Onderwaterrobots hebben de mogelijkheden verruimd, maar worden in troebel of turbulent water vaak gehinderd door ‘slecht zicht’. Het opwervelen van stofwolken van sediment nadat een robot op de waterbodem landt bijvoorbeeld, kan de camera’s van zulke robots het zicht ontnemen. Voor de ‘piloot’ zit er dan vaak niets anders op dan te wachten tot het stof weer is neergedaald, voordat de robot veilig zijn weg kan vervolgen.
“Veel operaties zijn momenteel onuitvoerbaar omdat we niet beschikken over de benodigde observatietechnieken”, vertelt Amy Phung, promovenda aan MIT en WHOI en hoofdonderzoeker van het project, in een nieuwsbericht van MIT. “We hopen dat ons werk het mogelijk maakt om meer operaties uit te voeren in uitdagende omgevingen met slecht zicht, en bijdraagt aan een betere dekking in zulke gebieden.”
Van of-of naar en-en
Voor het in kaart brengen van omgevingen onder water werd tot dusver vaak gebruikgemaakt van ofwel conventionele camera\'s, ofwel sonar. Optische camera\'s kunnen gedetailleerde beelden leveren, maar alleen in relatief helder en goed verlicht water. Sonarsensoren daarentegen presteren ook in troebel of donker water: door geluidsgolven uit te zenden en de tijd en hoek te meten waaronder deze terugkeren, kan sonar bepalen op welke afstand zich een object bevindt, en wat de contouren van dat object zijn.
Het beste van beide methoden hebben Phung en collega\'s getracht te combineren in een ‘opti-akoestische fusietechniek’. Dat an sich is niet nieuw; eerdere van zulke fusietechnieken waren al in staat tot objectherkenning en het in kaart brengen van de omgeving onder water. Bestaande technieken synchroniseren de optische en akoestische data echter niet in realtime, of konden de omgeving niet in troebel water of in 3D in kaart brengen. In elk geval is “geen enkele techniek tot nu toe toegepast op kartering met hoge resolutie in troebel water”, stelt MIT.
Sonar-MASt3R
De nieuwe methode, Sonar-MASt3R (uit te spreken als: sonar master), is een combinatie van sonar plus een eerder ontwikkelde techniek, MASt3R, uitgevonden door onderzoekers in Frankrijk. MASt3R is een beeldvergelijkingsalgoritme dat getraind is om de relatieve diepte van elke pixel op camerabeelden snel in te schatten. Daarmee was MASt3R al in staat tot het realtime genereren van 3D-kaarten, maar de techniek had nog geen ‘gevoel voor schaal’. “Het geeft wel aan: \'deze pixel is vijf eenheden dichterbij dan deze pixel\', maar het kan niet zeggen of dat 5 meter of 5 feet is”, aldus Phung.
Met Sonar-MASt3R daarentegen maakt een robot eerst een ‘grove’ sonarkaart, door de timing van teruggekaatste sonargolven te vertalen naar de precieze locatie en contouren van objecten. Deze kaart gebruikt de robot vervolgens om te bepalen tot hoe ver hij veilig kan naderen voor een close-up camera-inspectie, om de resolutie van de kaart te verbeteren.
Continu vergelijkt de Sonar-MASt3R elk nieuw beeldframe met het laatste frame. Als een frame nieuwe informatie bevat die in het vorige frame nog niet zichtbaar was, wordt het beeld aan de kaart toegevoegd. Als dat niet het geval is, wordt het beeld direct verwijderd. Op deze manier wordt de kaart steeds aangevuld.
Praktijktests
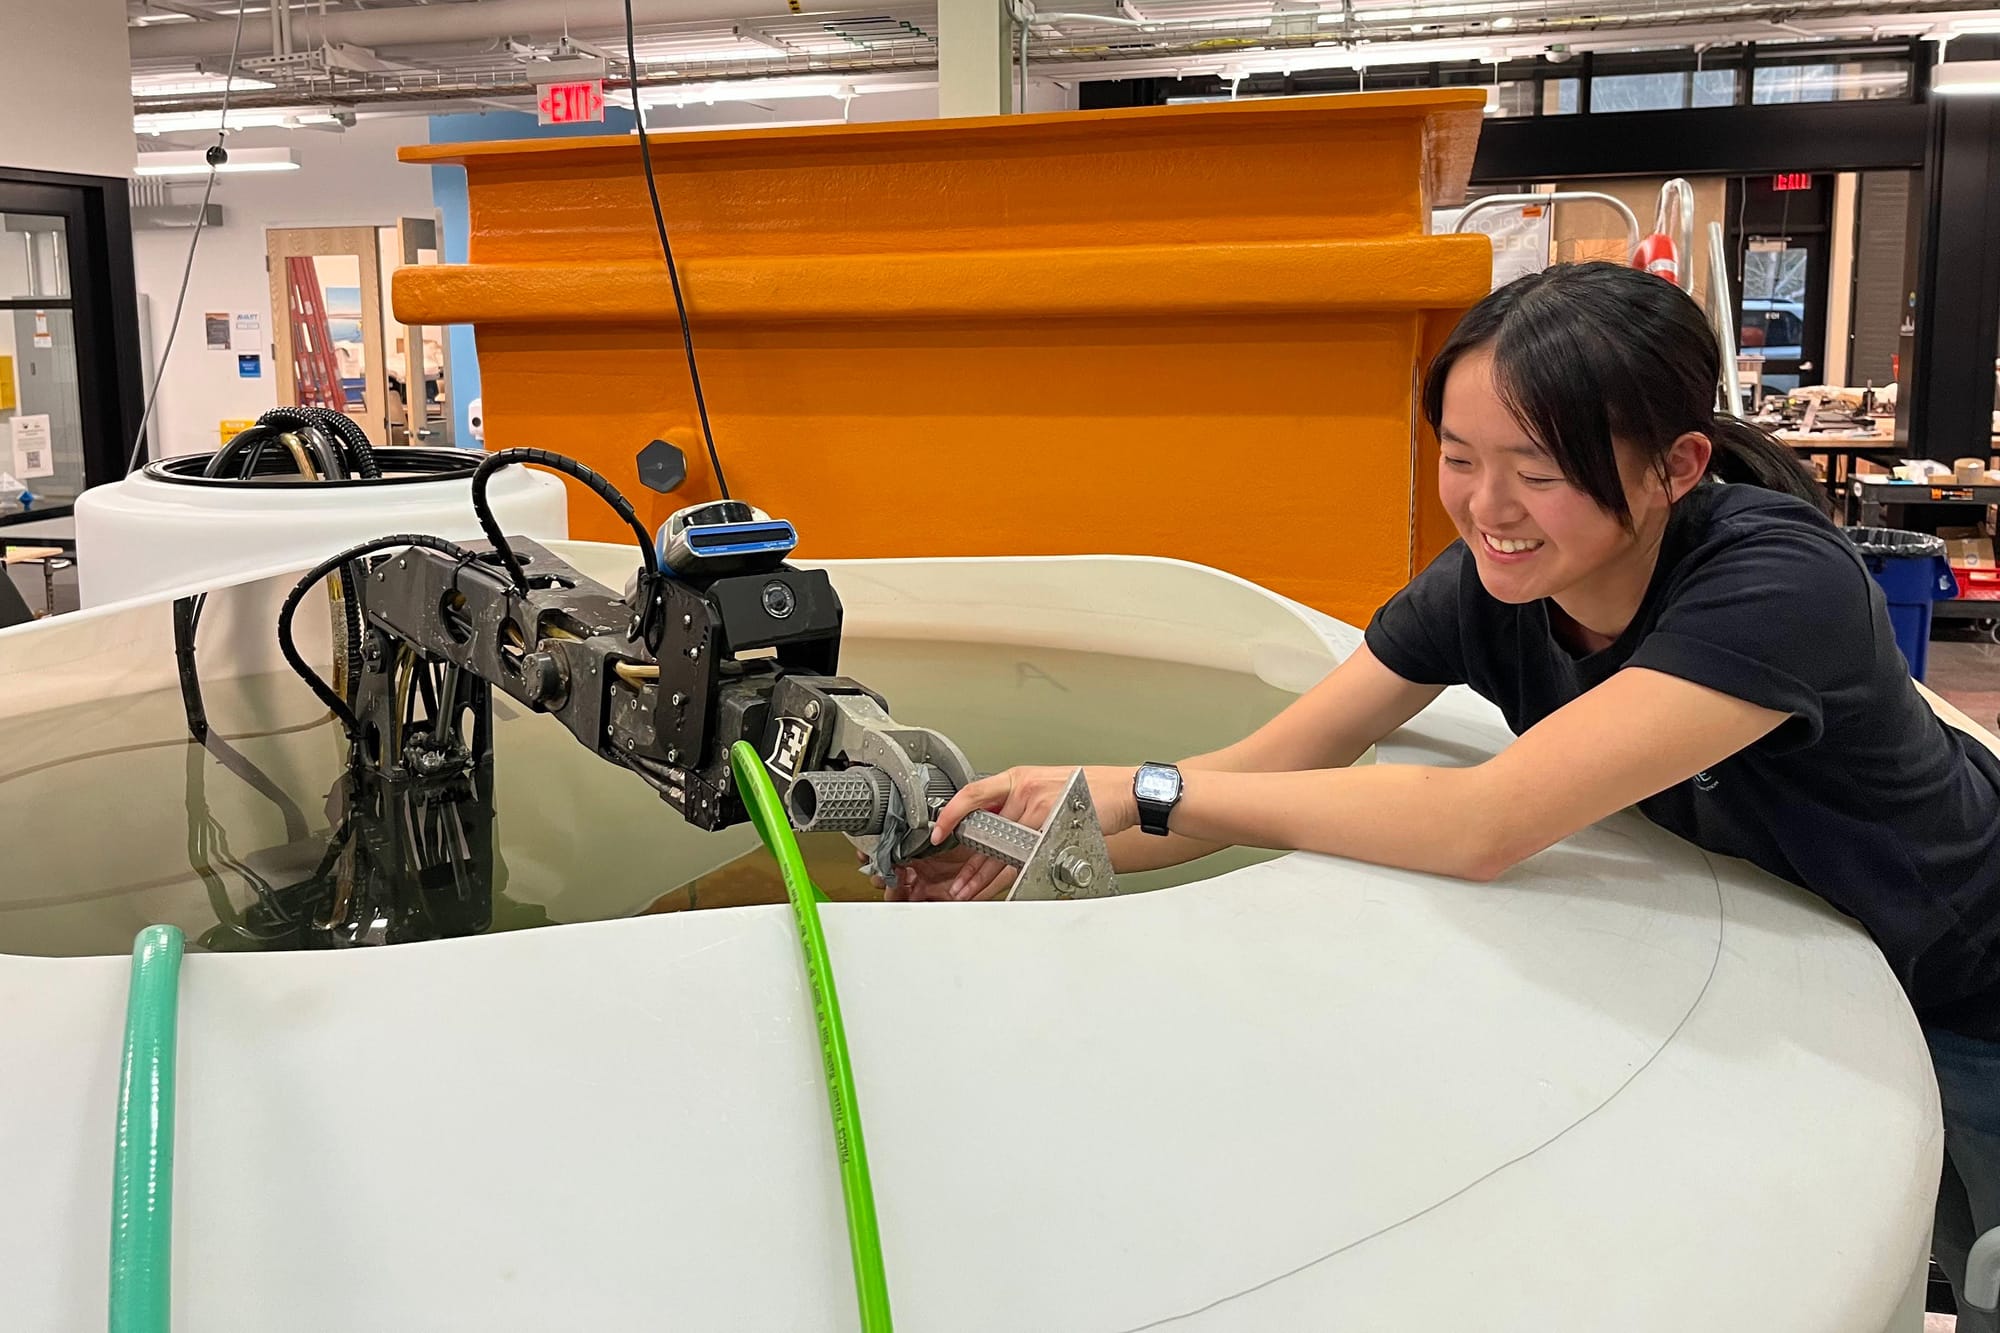
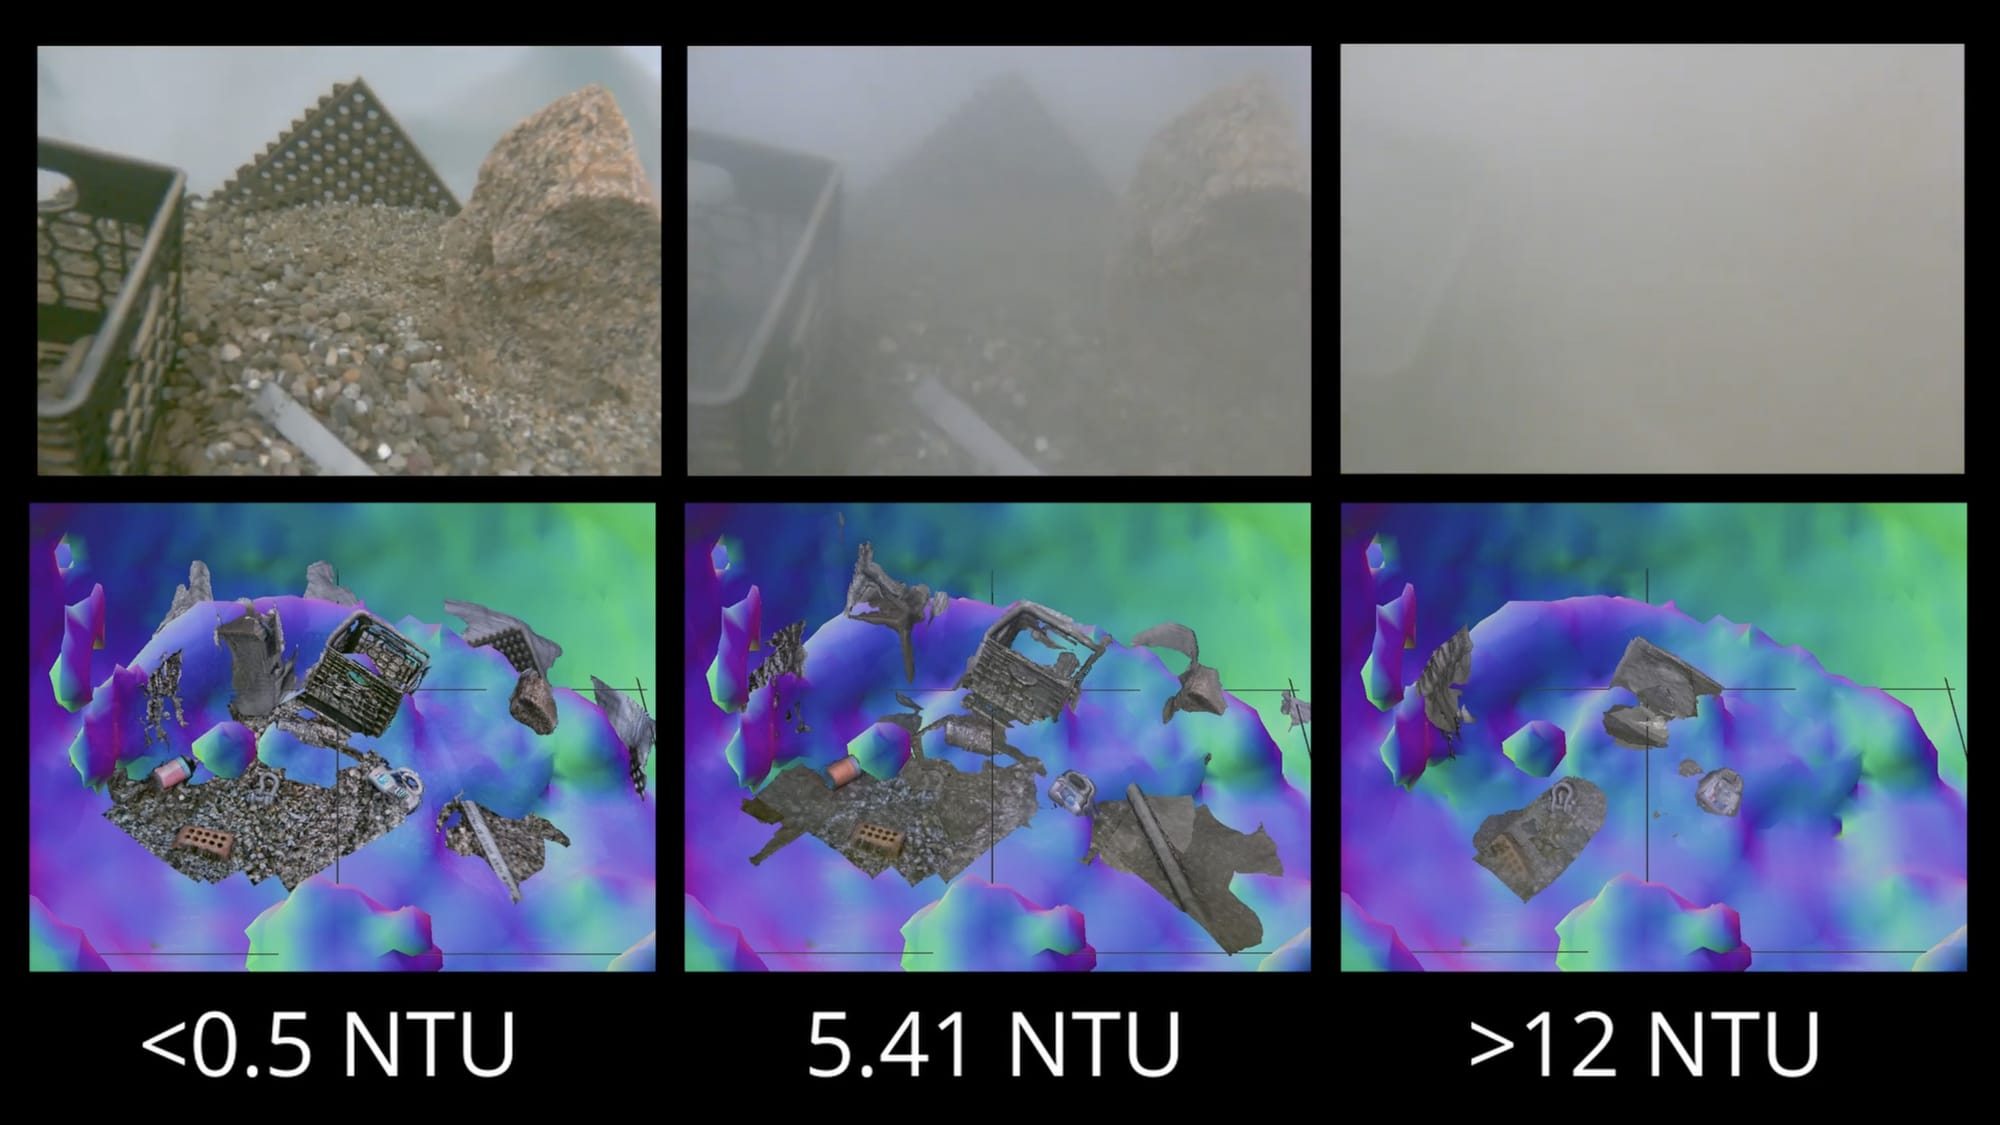
Het team heeft de methode getest in een tank (onderstaand afgebeeld), waarin een robotarm met onderwatercamera en sonarsensor van de ene naar de andere kant werd bewogen. De robot (te zien in dit filmpje) bleek bij acht verschillende niveaus van vertroebeling, variërend van helder (<0.5 Nephelometric Turbidity Units, NTU) tot zeer troebel (>12 NTU) in staat om de locatie en contouren in kaart te brengen van zowel de tank alsook allerlei voorwerpen die erin gelegd waren, zoals een stuk beton, een visnet, metalen gaas, een baksteen en een plastic krat.
Zelfs onder de meest troebele omstandigheden, waar de camera’s van de robot niet doorheen konden kijken, konden details van deze objecten op centimeterniveau worden gevisualiseerd. De resulterende 3D-kaarten zijn nauwkeuriger dan met andere opti-akoestische methoden tot nu toe gelukt is.
Waar Phung idealiter naartoe wil is dat de bestuurders van onderwaterrobots met virtual reality headsets continu een realtime 3D-beeld hebben van de omgeving waar de robot zich op dat moment bevindt.
Momenteel werken de onderzoekers aan het verbeteren van de techniek, die ze nu in een natuurlijke omgeving willen gaan testen – met de verwachting dat de resultaten daar beter zullen zijn. “In een aquariumtank is het net een echokamer”, aldus Richard Camilli van het Woods Hole Oceanographic Institution. “Het is alsof je dit probeert te doen voor een lachspiegel, waar je allerlei vervormingen en ghost images krijgt die de dataverwerking enorm bemoeilijken. In de echte wereld zou het makkelijker moeten zijn.”


